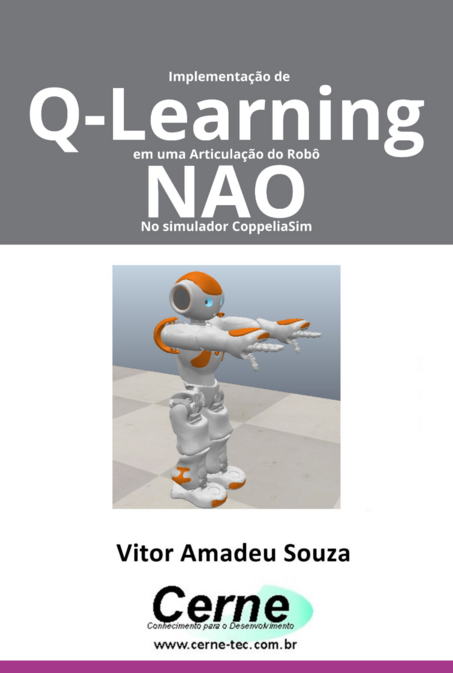
Esta obra explora os fundamentos e o desenvolvimento de sistemas de controle aplicados à robótica, com foco na aprendizagem por reforço, especificamente no algoritmo Q-Learning, uma técnica amplamente utilizada para tomada de decisão em sistemas dinâmicos. Este livro busca oferecer uma abordagem prática e detalhada para implementar o Q-Learning em uma articulação do robô humanoide NAO, utilizando o ambiente de simulação CoppeliaSim.
Assim, o objetivo do livro é proporcionar uma compreensão prática e aplicada do Q-Learning e suas implementações na robótica, oferecendo um estudo de caso completo com o robô NAO no CoppeliaSim, permitindo que o leitor desenvolva um entendimento aprofundado tanto da teoria quanto da prática envolvidas na aplicação de aprendizado por reforço em sistemas robóticos.
| Seitenanzahl | 20 |
| Ausgabe | 1 (2024) |
| Format | A5 (148x210) |
| Einband | Taschenbuch mit Klappen |
| Papiertyp | Estucado Mate 90g |
| Sprache | Portugiesisch |
Haben Sie Beschwerden über dieses Buch? Sende eine Email an [email protected]


Klicken Sie auf Anmeldung und hinterlassen Sie Ihren Kommentar zum Buch.